Podría interesarte
PRENSA IBERO
PRENSA IBERO
• La IBERO es sede del 28.º Congreso Mexicano de Robótica, que reúne durante tres días a especialistas, docentes y estudiantes de México y otros países • En 2024 se instalaron 5,594 robots industriales en México, según la Federación Internacional de Robótica • El profesor Zhiqiang Gao afirma que el campo del control padece una "escasez de comprensión"
AUTOR
Reportero de la IBERO
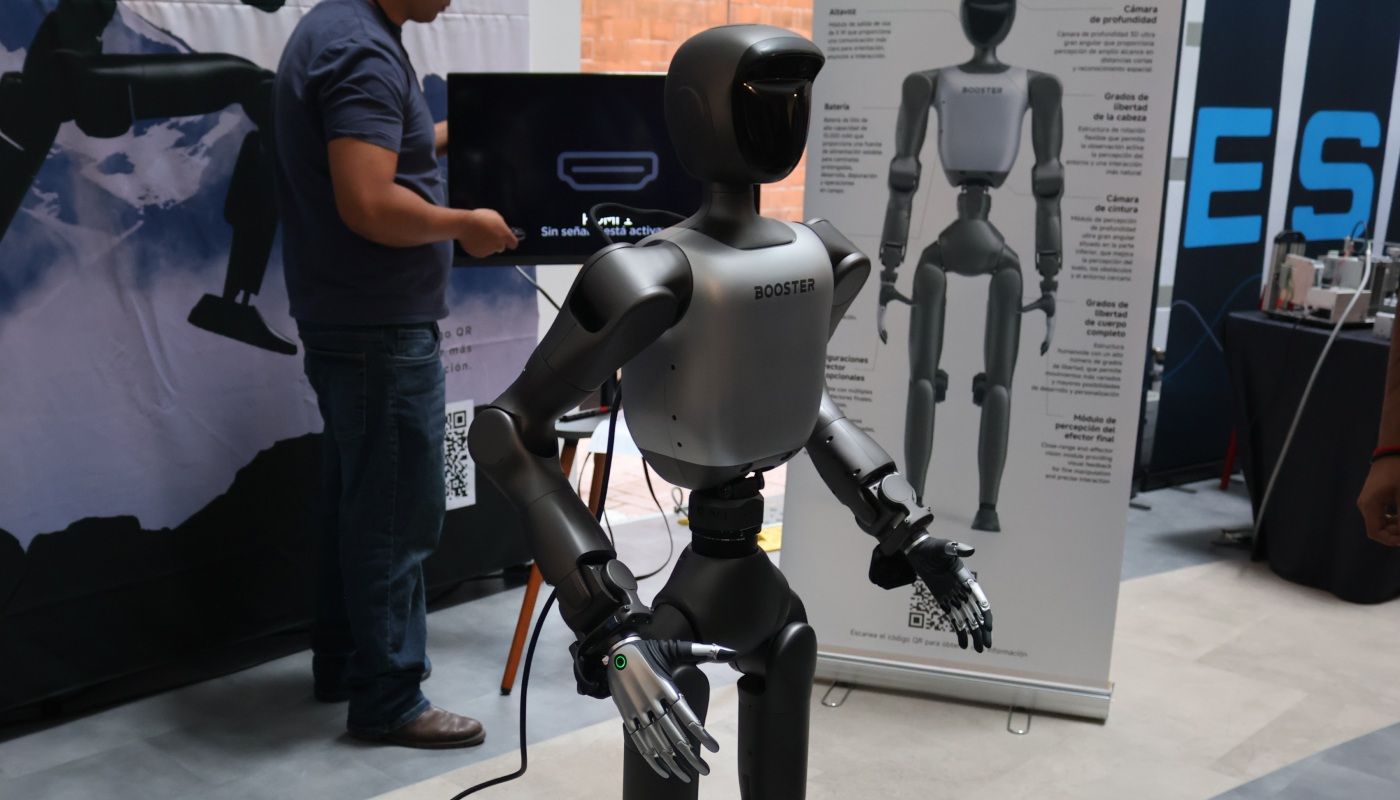
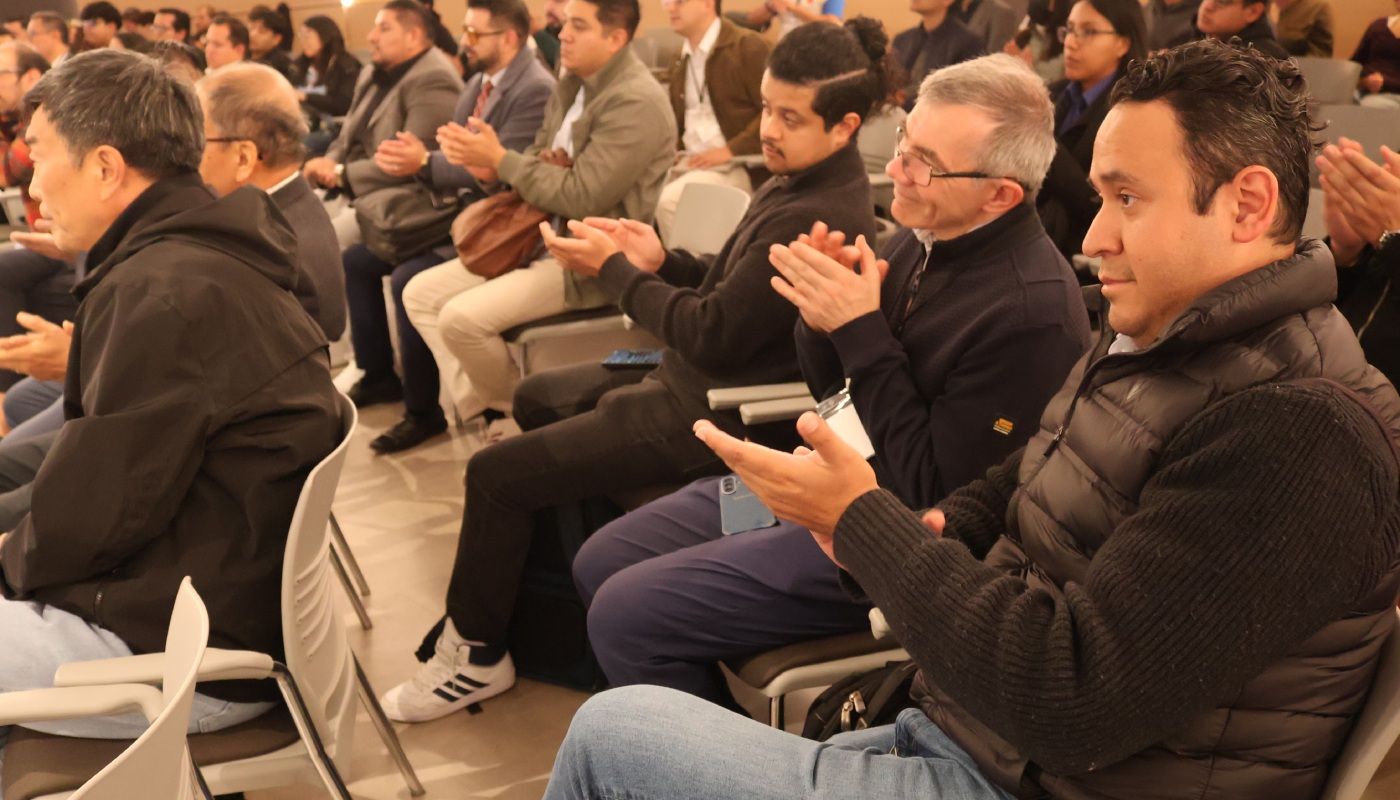
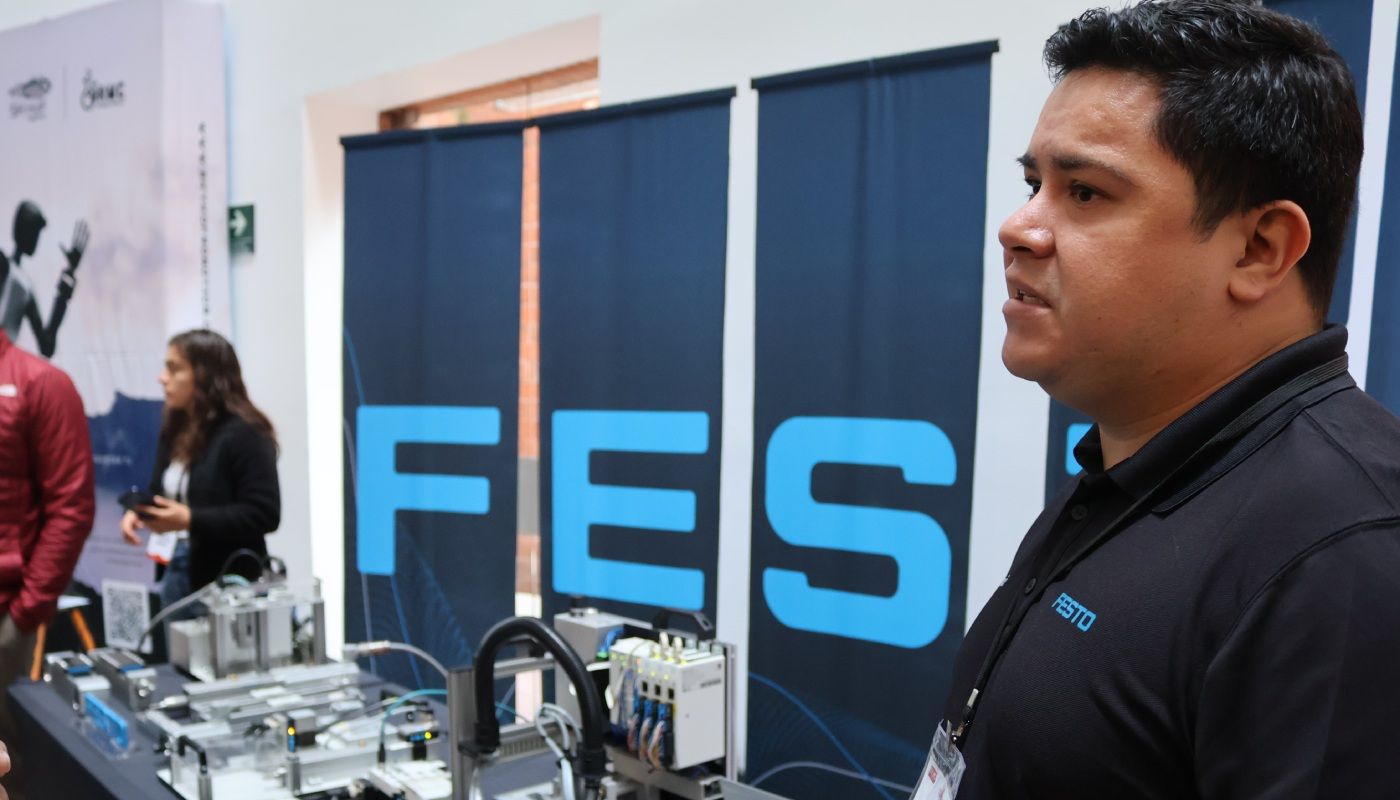
La Universidad Iberoamericana (IBERO) abrió sus puertas al 28.º Congreso Mexicano de Robótica (COMRob 2026), organizado por la Asociación Mexicana de Robótica e Industria (AMRob), donde se dieron cita estudiantes, investigadores y profesionistas de diferentes ramas de la robótica de la comunidad nacional e internacional con el fin de compartir avances y resultados en el sector.
En el presídium estuvieron el Dr. Alejandro Anaya Muñoz, Vicerrector académico de la IBERO; Dr. Eduardo Gamaliel Hernández Martínez, Director de la
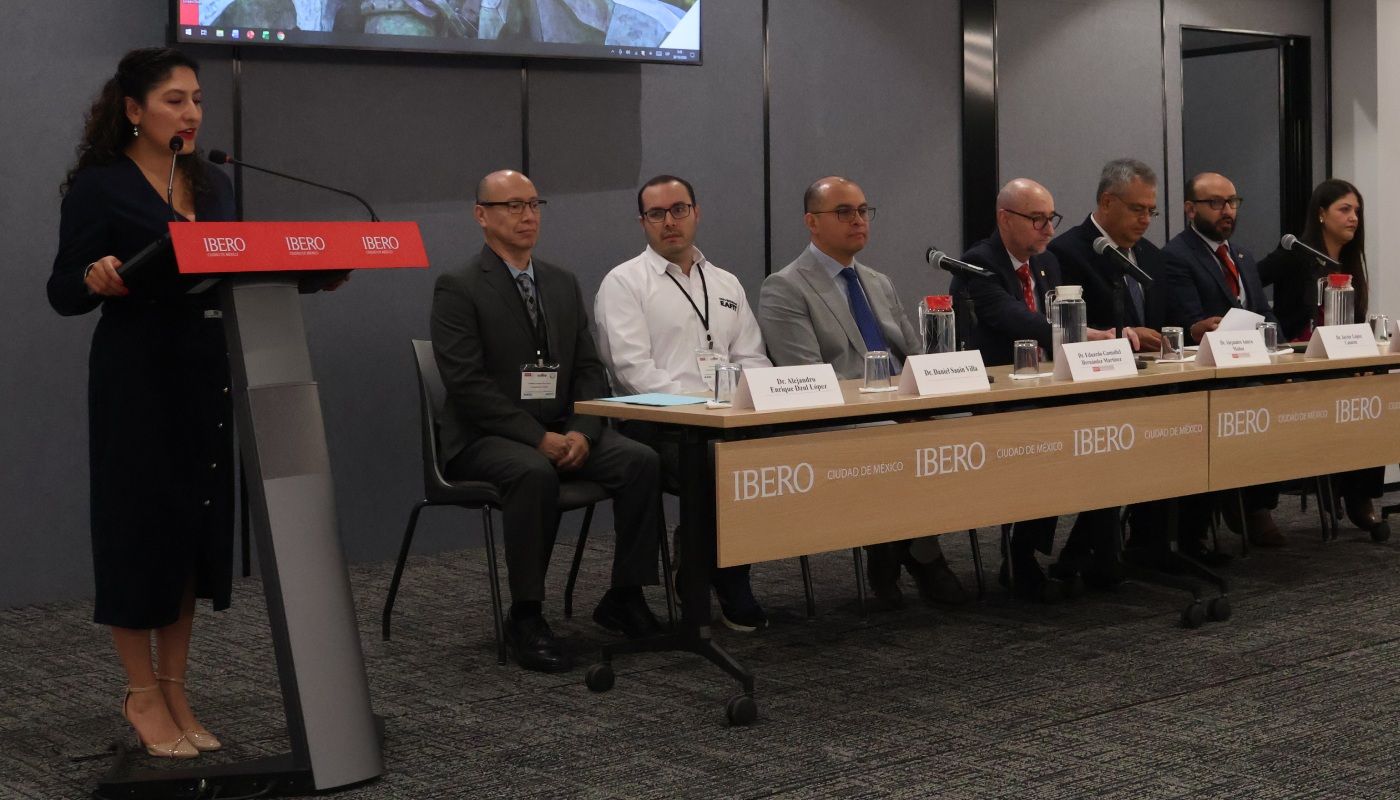
El presidente de la AMRob, Dr. Alejandro Enrique Dzul López, recordó que la asociación nació hace más de 28 años por iniciativa de investigadores como Rafael Kelly, José Alfonso García y Juan Manuel Ibarra, y entonces ha organizado el congreso sin interrupciones.
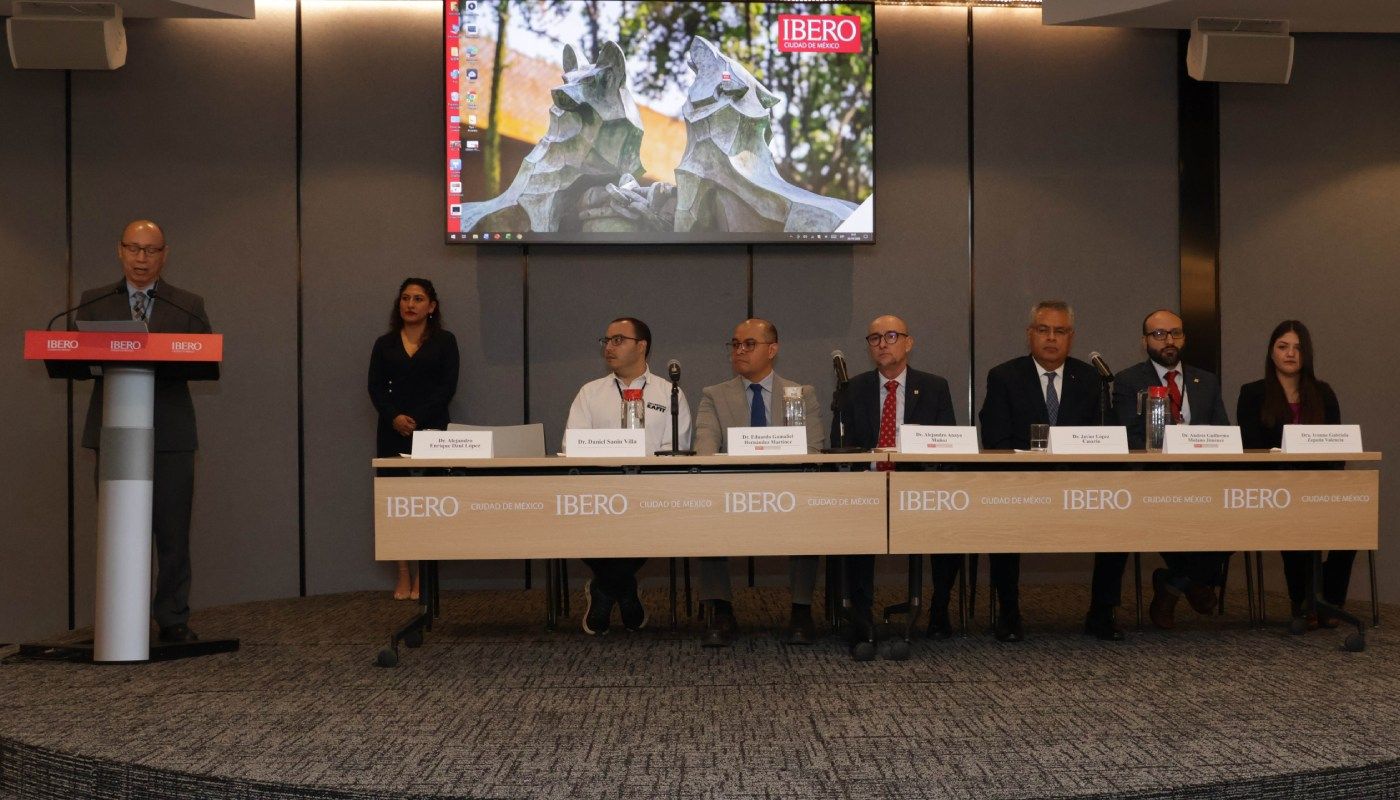
"La robótica es un tema del día a día en la industria y en nuestra vida", dijo, y explicó que apoya en tareas repetitivas, peligrosas o de difícil acceso, pero también en vigilancia, cultivos, cine y hasta mascotas.
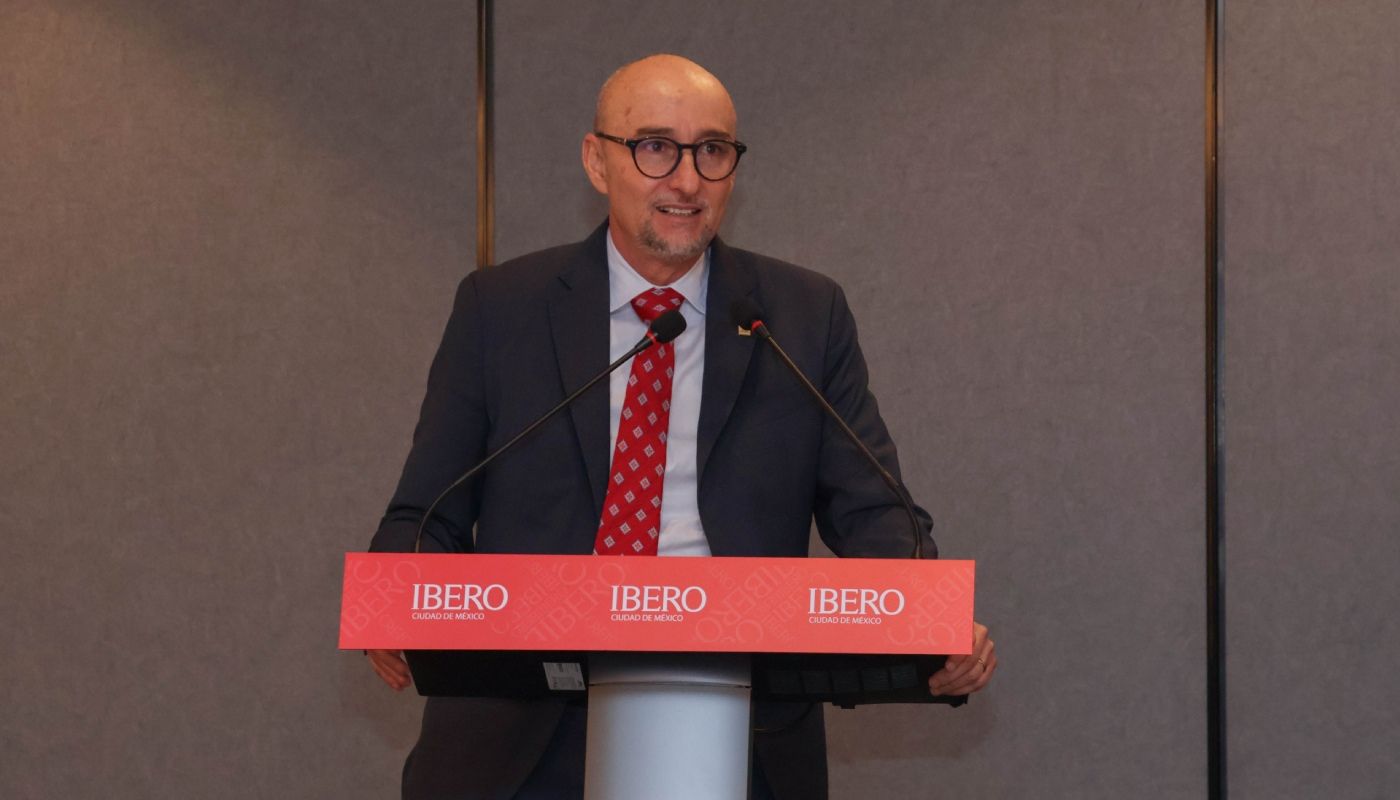
El Dr. Pedro Díaz de la Vega destacó que en 2024 se instalaron 5,594 robots industriales en México y habló del microsatélite de observación de la Tierra que la alcaldía puso en órbita hace 11 meses, a 550 kilómetros de altura, construido entre academia, industria y gobierno.
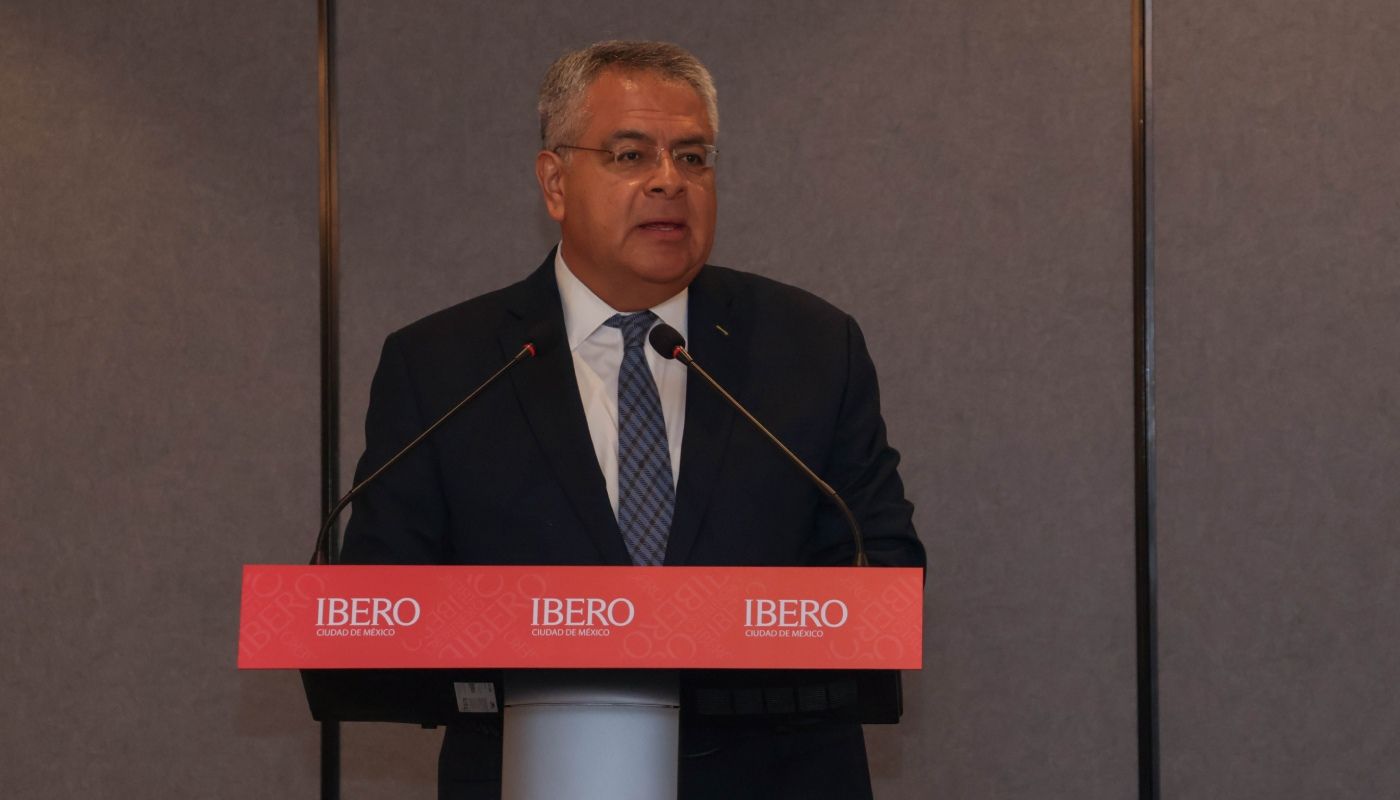
El Vicerrector de la IBERO, el Dr. Alejandro Anaya Muñoz recurrió a “El hombre bicentenario”, de Isaac Asimov, publicado hace 50 años, para plantear una pregunta: qué pasa con nuestras ideas sobre autonomía, inteligencia y cuidado cuando construimos máquinas que comparten espacios con las personas.
"El valor de una vida humana no se calcula por su rendimiento, su velocidad o su capacidad de adaptación. Invitó a las y los estudiantes a presentar sus trabajos con confianza. Una buena discusión puede cambiar el rumbo de una investigación", dijo.
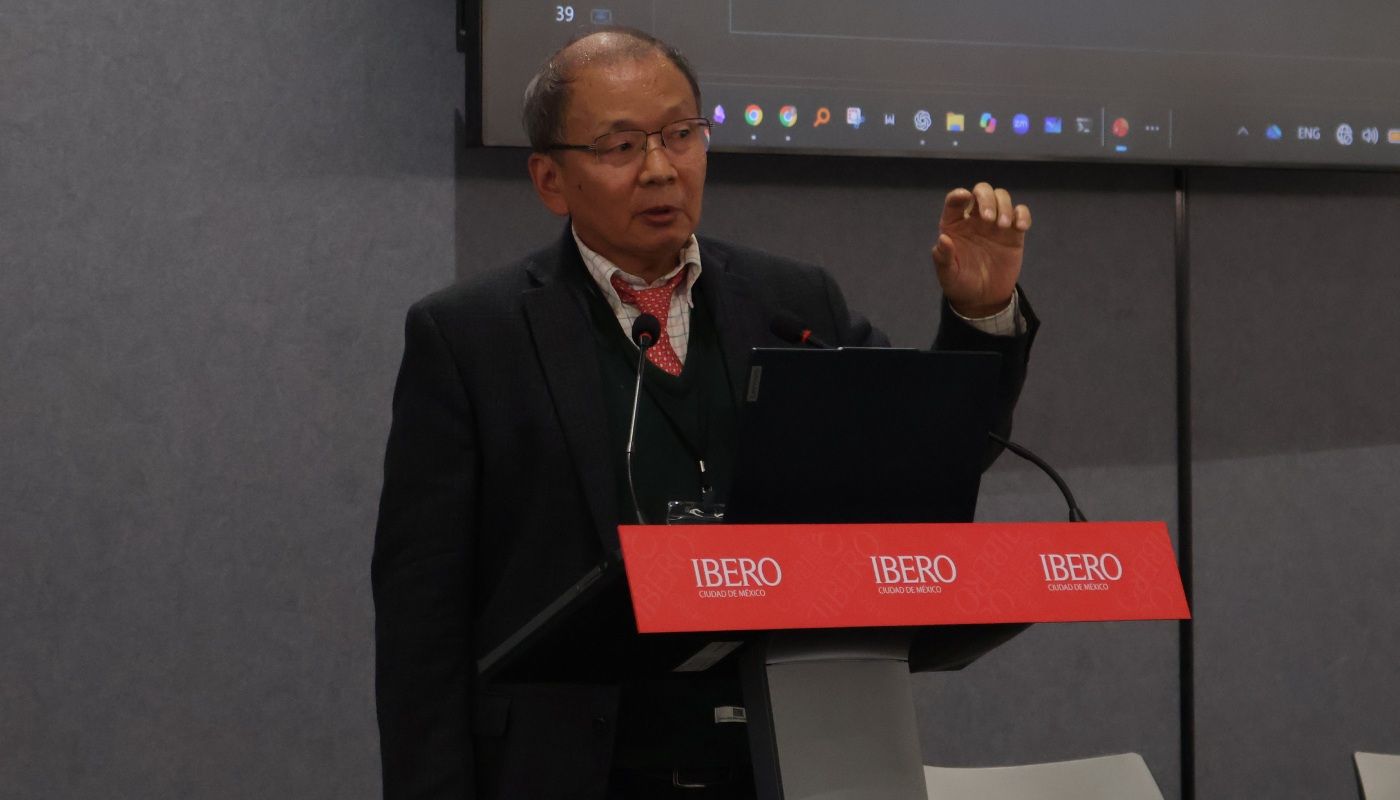
La conferencia inaugural estuvo a cargo de Zhiqiang Gao, profesor del Cleveland State University, quien la describió casi como "un capítulo final" de su vida como investigador. Su tesis fue provocadora: el control automático, la disciplina que hace que máquinas y procesos se comporten como queremos, sufre una escasez de comprensión de sus propios fundamentos.
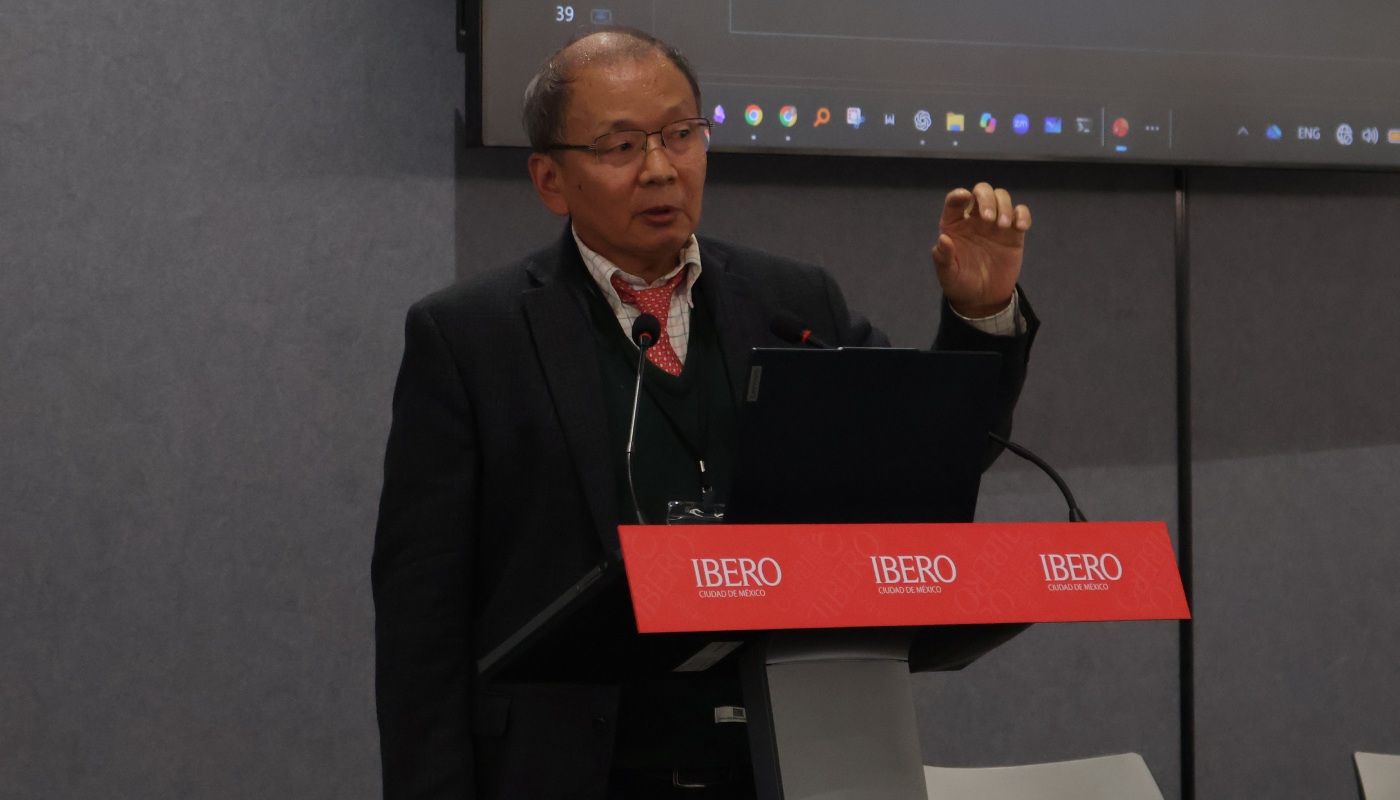
Dijo que el controlador PID (Proporcional, Integral y Derivativo) no es un algoritmo es un ecosistema y es el más usado en la industria. Gao recordó que existen más de 50 estructuras distintas y advirtió que su historia se cuenta mal: el trabajo de 1922 que suele citarse como su origen ni siquiera incluía la acción integral.
Habló sobre un artículo olvidado por 70 años y contó que en 1951, el ingeniero Jensen mostró qué estructura del controlador PID permite combinarlo con los métodos clásicos de diseño en frecuencia. Ese trabajo apenas tiene dos citas.
También retomó a H. S. Tsien, autor de Engineering Cybernetics (1954), para quien un buen controlador no puede basarse solo en un modelo matemático de la planta, sino que debe estar "sensando y optimizando" para enfrentar cambios desconocidos.
"No estamos haciendo ciencia natural, la ingeniería no describe el mundo, lo transforma con información incompleta”, resumió.
Sobre el nacimiento del ADRC (Active Disturbance Rejection Control, por sus siglas en inglés), dijo que esa idea la retomó Jingqing Han, con quien Gao colaboró más de 12 años hasta su muerte en 2008. Indicó que Han propuso tratar todo lo desconocido como una "perturbación total" que se estima en tiempo real y se cancela.
Sobre la memoria detrás de la acción integral, Gao explicó que el reinicio de Mason, inventado en 1930, logra error cero sin integración explícita porque corrige sobre la acción de control pasada. Con un ajuste mínimo, el controlador deja de saturarse.
El ADRC, contó, ya se usa en industrias como la aeroespacial y la oceánica; en China, una empresa que lo incorporó a sus calentadores de agua pasó del segundo al primer lugar del mercado. Además, el mismo principio de corrección iterativa aplicado al aprendizaje automático mejoró 2.3 veces su eficiencia.
En la sesión de preguntas se mencionó que una empresa coreana busca aplicar la técnica en un robot humanoide. Gao insistió en que su misión es tender puentes entre ingenieros y científicos, y cerró con un llamado a reconstruir la cibernética de la ingeniería.
La Asociación Mexicana de Robótica e Industria es una comunidad de investigación que, desde hace más de 28 años, promueve y difunde el conocimiento en robótica, tanto en su enfoque clásico como en el moderno, y en áreas afines. Su impacto se refleja en la formación de estudiantes y profesionistas y en el impulso de nuevas tecnologías en México y Latinoamérica. Sus objetivos son:
Promover la robótica en la educación, la investigación, el desarrollo tecnológico y la industria
Difundir avances y resultados de investigación
Servir de enlace entre quienes se interesan en la robótica
Vincular a la academia con el sector productivo
Para cumplirlos organiza cada año el COMRob, donde estudiantes, investigadores y profesionistas comparten los resultados de su trabajo
Las opiniones y puntos de vista vertidos en este comunicado son de exclusiva responsabilidad de quienes los emiten y no representan necesariamente el pensamiento ni la línea editorial de la Universidad Iberoamericana.
Para mayor información sobre este comunicado llamar a los teléfonos: (55) 59 50 40 00, Ext. 7594, 7759 Comunicación Institucional de la Universidad Iberoamericana Ciudad de México Prol. Paseo de la Reforma 880, edificio F, 1er piso, Col. Lomas de Santa Fe, C.P. 01219